
12:30 / 20 ноября 2026



Демонстратор подсистемы комплексной навигации для мультироторных дронов создала российская компания Wheelies (входит в корпорацию ITG). Разработка сводит воедино спутниковые данные GNSS, машинное зрение и наземные радиомаяки, благодаря чему дрон не теряет точность позиционирования даже при пропадании сигнала со спутников. Как рассказали IT Speaker, в перспективе это позволит применять группы беспилотников на промпредприятиях, энергообъектах и в транспортной инфраструктуре.
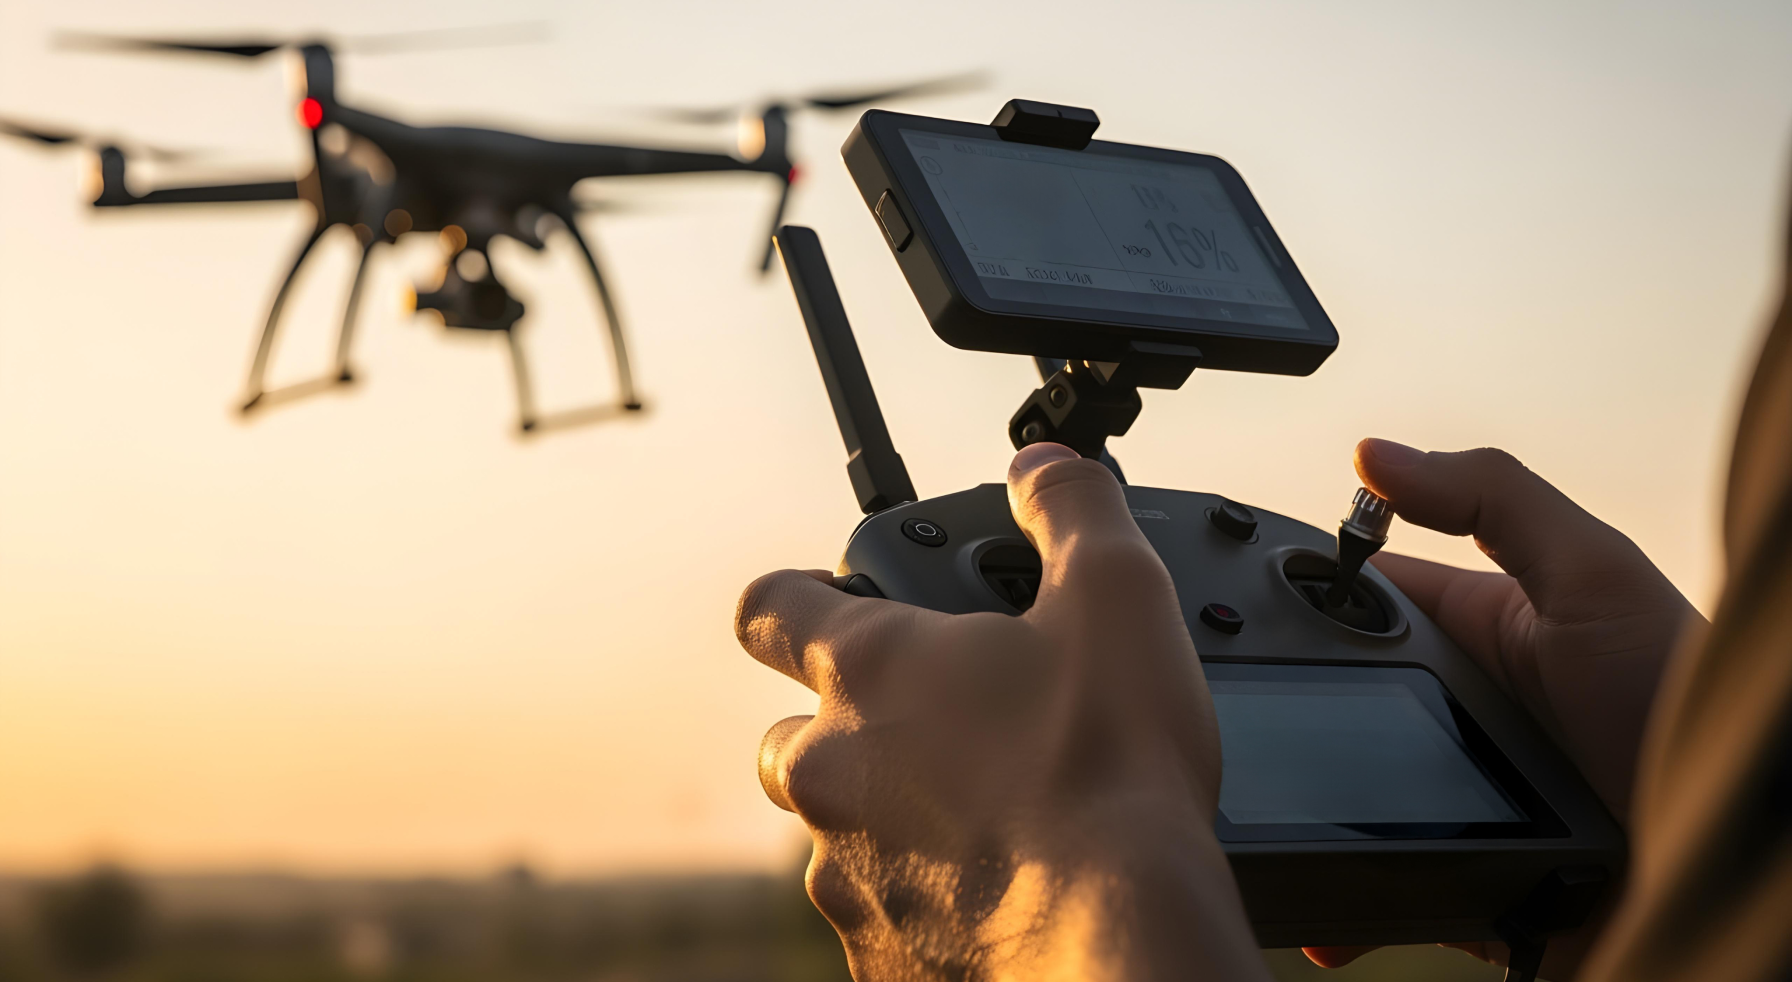
Ключевой элемент – программно-аппаратный модуль на каждом аппарате. Он объединяет показания нескольких навигационных систем, работает на бортовом вычислителе и связан с полетным контроллером. Выбор источника позиционирования система делает сама, ориентируясь на доступность и достоверность данных.
Первый канал – спутниковая навигация GNSS. ПО Wheelies непрерывно оценивает надежность координат по нескольким критериям, среди которых количество видимых спутников и заявленная приемником точность. При потере сигнала или провале проверки модуль переключается на собственную визуальную одометрию – навигацию по кадрам бортовой камеры.
Этот метод вычисляет перемещение по последовательным снимкам: алгоритмы машинного зрения отслеживают оптический поток, то есть смещение объектов окружающей среды между кадрами. По этим данным рассчитываются смещение и поворот дрона, а масштаб уточняет радиовысотомер. Погрешность оценки пройденного пути – до 1% от длины маршрута. GNSS-приемник при этом не отключается: получив достоверные координаты, система компенсирует накопленную ошибку визуальной одометрии и возвращается к спутниковому позиционированию.
Третий канал – сверхширокополосная радионавигация по наземным маякам. В зоне их покрытия координаты вычисляются по расстояниям до нескольких опорных точек, а измерения обрабатывает фильтр Калмана. Так достигается высокая точность локального позиционирования, в частности необходимая для автоматической посадки. Особую ценность такая навигация представляет для групповой работы – все аппараты в зоне маяков получают координаты в единой системе отсчета, не завязанной на спутники, – это и создает общую пространственную основу для согласованных действий нескольких дронов.
Подсистема комплексной навигации войдет в число технологических компонентов программной платформы управления. Опираясь на нее, Wheelies продолжает разработку следующих модулей – обмена данными между аппаратами, предотвращения столкновений и локальной координации совместных действий.
«Для автономной работы нескольких беспилотных аппаратов важно не просто обеспечить навигацию каждого устройства по отдельности, а создать единую систему координат, в которой все участники могут согласовывать свои действия. Мы объединили спутниковую навигацию, собственную технологию визуальной одометрии и наземные радиомаяки в единую подсистему, которая адаптируется к доступности навигационных данных. Это технологическая основа для дальнейшего развития коллективной работы беспилотных систем», – отметил генеральный директор Wheelies Дмитрий Кузьма.
Ранее компания Wheelies анонсировала концепцию применения автономных беспилотников для строительного контроля и управления проектами. Подход предполагает отказ от эпизодических ручных проверок в пользу непрерывного цифрового мониторинга стройплощадок с помощью дронов и аналитических систем. По оценкам разработчика, это позволяет сократить перерасход бюджета на 10-15% благодаря раннему обнаружению отклонений и уменьшить задержки в выполнении работ до 30%.
Поделиться новостью
12:30 / 20 ноября 2026
11:50 / 20 ноября 2026
11:10 / 20 ноября 2026
10:30 / 20 ноября 2026
 Экономика ИИ-агентов: как считать выгоду до запуска
12:30 / 20 ноября 2026
 «Алиса AI» может предложить тему для разговора
11:50 / 20 ноября 2026
 «Газинформсервис» представила новую функцию СУБД «Ятоба»
10:30 / 20 ноября 2026

Приложения
Соцсети и мессенджеры
17:10 / 19 ноября 2026